 it
 en
 +39 039 9911011
 +39 039 9910445
 info@ter.it


Nei sistemi di sollevamento industriale pesanti, come le gru a torre, le gru portuali e i carriponte, il controllo accurato della corsa del gancio e dei movimenti di sbraccio rappresenta una sfida ingegneristica di primaria importanza.
A differenza delle movimentazioni lineari standard, dove un comune interruttore di prossimità può essere sufficiente, i grandi impianti di sollevamento richiedono la misurazione continua e ridondante di rotazioni multiple dell’albero motore o del tamburo di avvolgimento della fune.
In questo contesto, il finecorsa a giri, noto anche come limitatore rotativo, si configura come il componente core per garantire la sicurezza funzionale e la precisione millimetrica del posizionamento, intercettando i punti di arresto ritardati o critici prima che si verifichino anomalie strutturali.
Un finecorsa a giri industriale per gru e carriponte se seleziona analizzando il rapporto di riduzione cinematico totale, il numero di microinterruttori necessari per le soglie di rallentamento e di stop, e l’eventuale necessità di sensori ausiliari integrati come encoder o potenziometri. Per applicazioni gravose, i requisiti essenziali includono custodie con grado di protezione IP elevato, elevata resistenza meccanica a forti vibrazioni e la conformità alle direttive di sicurezza per l’apertura positiva dei contatti.
Cinematica e funzionamento del finecorsa a giri
Il principio di funzionamento di un finecorsa a giri si basa sulla trasmissione diretta o indiretta del moto rotatorio dall’albero motore dell’impianto, come ad esempio l’asse del tamburo dell’argano, all’albero d’ingresso del dispositivo stesso.
Questa connessione può avvenire tramite accoppiamenti flessibili, pignoni dedicati o ruote dentate strutturate.
All’interno del dispositivo, un sistema di riduzione a ingranaggi, tipicamente composto da una vite senza fine e ruote elicoidali o da riduttori epicicloidali, riduce il numero di giri in ingresso secondo un rapporto matematico prefissato. Il movimento ridotto aziona una serie di camme regolabili, le quali, ruotando, premono l’attuatore dei blocchi di contatto elettrici o dei microinterruttori.
A differenza di soluzioni di automazione generiche non specializzate nel sollevamento pesante, l’architettura dei componenti TER è sviluppata per eliminare i giochi meccanici interni. Questo accorgimento assicura una ripetibilità dell’operating point costante anche dopo centinaia di migliaia di cicli operativi, riducendo l’usura complessiva e innalzando il valore di MTTF (Mean Time To Failure) dell’intero sistema di controllo.
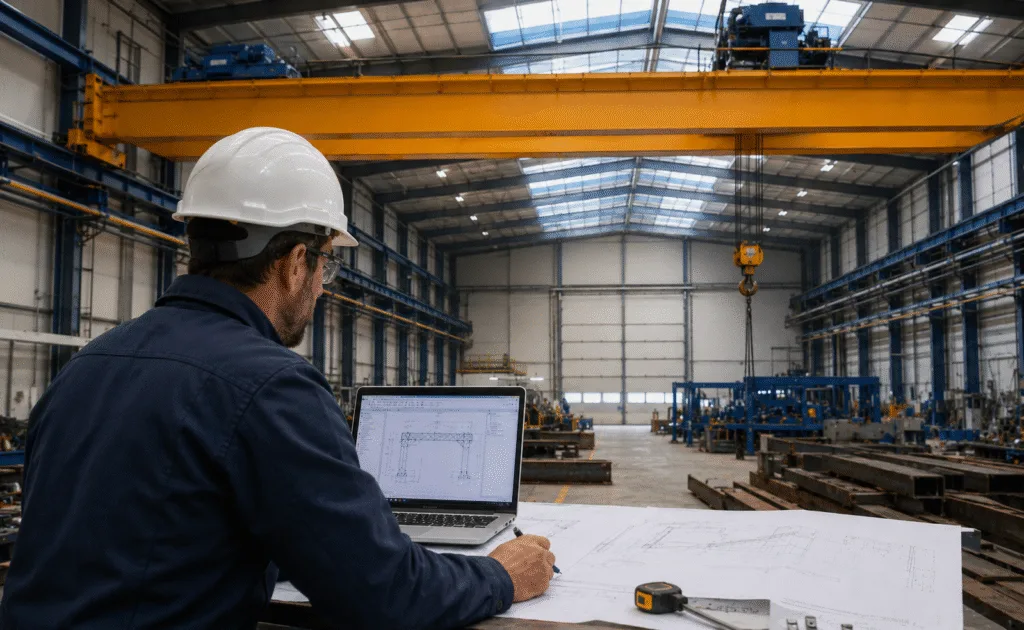
Criteri di selezione ingegneristica: i parametri tecnici chiave
La selezione del dispositivo ideale da parte di un ufficio tecnico richiede l’analisi combinata di tre macro-parametri costruttivi, meccanici ed elettrici.
Il primo parametro è il rapporto di riduzione cinematico. Questo valore deve essere calcolato in modo che l’intera escursione utile del macchinario, ovvero il numero massimo di giri che il tamburo compie dalla massima estensione alla massima altezza del gancio, avvenga entro un arco di rotazione delle camme inferiore a 360 gradi.
La gamma TER offre rapporti di riduzione estremamente flessibili e ampi, spaziando da configurazioni standard 1:1 fino a soluzioni iper-ridotte che superano il rapporto di 1:8100, coprendo le esigenze dalle piccole gru a bandiera fino ai giganteschi argani portuali.
Il secondo parametro riguarda la tipologia e il numero di contatti elettrici. Il numero di camme e dei relativi microinterruttori definisce i KPI operativi di sicurezza gestibili dal PLC. Tipicamente si utilizzano configurazioni da due a quattro o più contatti per gestire in sequenza il pre-allarme o rallentamento della corsa in salita, l’arresto di fine corsa nominale in salita, il rallentamento della corsa in discesa e l’arresto finale in discesa.
Dal punto di vista elettrico, la distinzione tra contatti a scatto rapido (snap action) e a rottura lenta (slow action) permette di ottimizzare la risposta in base alla velocità di rotazione dell’albero in ingresso. Per i circuiti di emergenza, TER implementa contatti normalmente chiusi ad apertura meccanica positiva, un vincolo normativo imprescindibile per l’ottenimento di certificazioni di sicurezza macchine elevate.
Il terzo parametro è l’integrazione di sensori ausiliari per i nodi di feedback. Le moderne logiche di automazione richiedono che il finecorsa non sia un semplice interruttore di stop, ma un vero e proprio sensore di posizione continuo. Molte serie consentono di alloggiare, all’interno della medesima custodia, sensori ausiliari quali potenziometri lineari o encoder assoluti o incrementali.
Questa integrazione fornisce al PLC sia il segnale continuo della posizione del carico, sia la sicurezza dello stacco elettromeccanico di emergenza.
Eccellenza manifatturiera e affidabilità: il valore della certificazione
Nelle applicazioni di sollevamento in ambienti chimicamente aggressivi, marini o caratterizzati da sbalzi termici estremi, i materiali di costruzione e la conformità legale fanno la differenza tra la continuità produttiva e il fermo macchina improvviso.
La produzione dei finecorsa TER avviene all’interno di stabilimenti italiani operanti sotto il rigido controllo del sistema di gestione della qualità certificato UNI EN ISO 9001:2015 e del sistema di gestione ambientale UNI EN ISO 14001:2015.
L’uso di custodie in tecnopolimeri anti-urto o in alluminio pressofuso garantisce una protezione elevata contro la penetrazione di polveri conduttive e getti d’acqua.
Ogni serie rispetta pienamente le restrizioni sulle sostanze pericolose stabilite dalla Direttiva RoHS (2011/65/EU e 2015/863) ed è conforme al Regolamento REACH (CE 1907/2006), garantendo una concentrazione di piombo inferiore allo zero virgola uno per cento in peso nei componenti elettromeccanici e nei pressacavi di connessione.
Al termine del ciclo operativo, la sostenibilità è assicurata dalla classificazione del dispositivo come rifiuto elettronico da gestire in modo eco-compatibile separatamente dai flussi domestici, supportata da imballaggi totalmente riciclabili.
Sezione tecnica per esperti
Metodologia di calcolo del rapporto di riduzione del peso (sforzo)
Per determinare il corretto rapporto di riduzione da selezionare, l’ingegnere di progetto deve seguire una precisa sequenza di calcolo in forma testuale. Prima di tutto, occorre moltiplicare l’altezza massima di sollevamento utile, espressa in metri, per il rapporto di rinvio del sistema di taglieggiatura della fune.
Il valore ottenuto da questa moltiplicazione deve poi essere diviso per il risultato del prodotto tra il pi greco (approssimato a tre virgola quattordici sedici) e il diametro primitivo del tamburo di avvolgimento, espresso anch’esso in metri.
Considerando un esempio pratico con un’altezza di quaranta metri, un rinvio fune pari a due e un tamburo con diametro di zero virgola cinque metri, il numero di giri totali compiuti dal tamburo è pari a circa cinquantuno giri. Scegliendo un idoneo fattore di sicurezza strutturale, il rapporto di riduzione ideale da selezionare nel configuratore sarà pari a uno a sessanta o superiore.
Analisi descrittiva delle serie di finecorsa a giri TER
La gamma si articola in diverse soluzioni specializzate a seconda della complessità dell’impianto industriale:
- Serie Base: i finecorsa a giri Base hanno dimensioni ridotte che li rendono particolarmente adatti ad essere montato in spazi limitati. Coprono rapporti giri da 1:15 a 1:1500 e possono montare da 2 a 6 interruttori. Garantiscono protezione IP42, IP65 o IP66 / IP67 / IP69K.
- Serie Fox: questa linea copre rapporti di riduzione compresi tra 1:3 e 1:2870. Offre un grado di protezione IP66, IP67 o IP69K e permette l’integrazione di encoder, encoder assoluti Yankee e potenziometri. Rappresenta la scelta ottimale per gru a bandiera, piccoli argani e carriponte standard.
- Serie GF4C: Finecorsa a camme con rapporti di riduzione da 1:1 a 1:969. Garantisce protezione IP65 e consente di montare 2 gruppi camme (massimo 7 interruttori), potenziometri ed encoder (da soli o su gruppi camme con massimo 2 interruttori) ed encoder assoluti Yankee (su gruppi camme con massimo 2 interruttori). È particolarmente utilizzato su gru a torre, argani, paranchi, nastri trasportatori e nel settore eolico.
- Serie Oscar: Sviluppata per una flessibilità intermedia, estende i rapporti di riduzione da 1:1 a 1:1550. Mantiene una protezione IP66, IP67 o IP69K e si distingue per la possibilità di alloggiare potenziometri ed encoder (da soli o su gruppi camme con massimo 3 interruttori), encoder assoluti Egon 36-AL (da soli o su gruppi camme con massimo 2 interruttori) ed encoder assoluti Yankee (su gruppi camme con massimo 4 interruttori). È la soluzione ideale per gru a torre e sistemi di sollevamento per l’edilizia.
- Serie Top: Rappresenta l’apice della gamma per applicazioni pesanti, con rapporti di riduzione che vanno da uno a uno fino a uno a 8100. Espande la protezione fino allo standard IP69K e offre una struttura pensata per ospitare 3 gruppi camme (massimo 15 interruttori), potenziometri ed encoder (da soli o su gruppi camme con massimo 2 interruttori), encoder assoluti Egon 36-AL (da soli o su gruppi camme con massimo 2 interruttori) o encoder assoluti Yankee (su gruppi camme con massimo 4 interruttori). Trova la sua applicazione naturale nelle gru portuali, nelle turbine eoliche e nella stage technology.
Conclusione
L’adozione di un finecorsa a giri TER costituisce una scelta strategica di mitigazione del rischio operativo. L’eccellenza manifatturiera e la disponibilità di dati tecnici chiari offrono agli uffici di progettazione la certezza di operare in totale conformità con le direttive internazionali, proteggendo l’investimento economico e l’efficienza degli impianti di sollevamento.