 it
 en
 +39 039 9911011
 +39 039 9910445
 info@ter.it


Nei sistemi di automazione destinati alla movimentazione di carichi pesanti, la precisione del feedback di posizione e velocità è un requisito che non ammette compromessi. L’encoder industriale traduce il movimento meccanico in un segnale digitale o analogico interpretabile dal sistema di controllo, fornendo al PLC l’informazione per gestire in sicurezza accelerazioni, decelerazioni e posizionamenti di precisione. TER sviluppa soluzioni encoder per gli ambienti gravosi tipici del sollevamento industriale, dove vibrazioni, sbalzi termici e agenti contaminanti mettono a dura prova l’affidabilità del sensore.
Un encoder industriale per macchinari pesanti si sceglie valutando la risoluzione in impulsi per giro, la tipologia costruttiva tra incrementale e assoluto, il protocollo compatibile con il PLC e il grado di protezione meccanica necessario. Per il sollevamento gravoso sono richiesti gradi IP elevati e resistenza a vibrazioni continue.
Il ruolo dell’encoder nel controllo di movimento
Un encoder converte una rotazione angolare in un segnale elettrico che il sistema di controllo utilizza per determinare posizione, velocità o direzione. Nei macchinari pesanti, come gru a torre, carriponte e argani, questo dato è essenziale per implementare logiche di controllo sicure e ripetibili, evitando sovraccorse o posizionamenti imprecisi che potrebbero compromettere l’integrità strutturale dell’impianto. Un segnale rumoroso o impreciso genera oscillazioni indesiderate nel comportamento del motore, con conseguente usura meccanica accelerata e riduzione della vita utile del sistema di trasmissione.
Encoder incrementale contro encoder assoluto
L’encoder incrementale genera un treno di impulsi proporzionale alla rotazione, fornendo dati relativi che richiedono un punto di riferimento iniziale tramite homing all’accensione. È una soluzione economicamente vantaggiosa dove la perdita di riferimento non è un rischio critico.
L’encoder assoluto mantiene invece la posizione angolare esatta anche in assenza di alimentazione, restituendola immediatamente alla riaccensione. È la scelta preferenziale per il sollevamento pesante, dove un riavvio senza perdita di riferimento riduce i tempi di fermo macchina e i rischi legati a un carico non verificato.
Risoluzione, protocolli e integrazione con il PLC
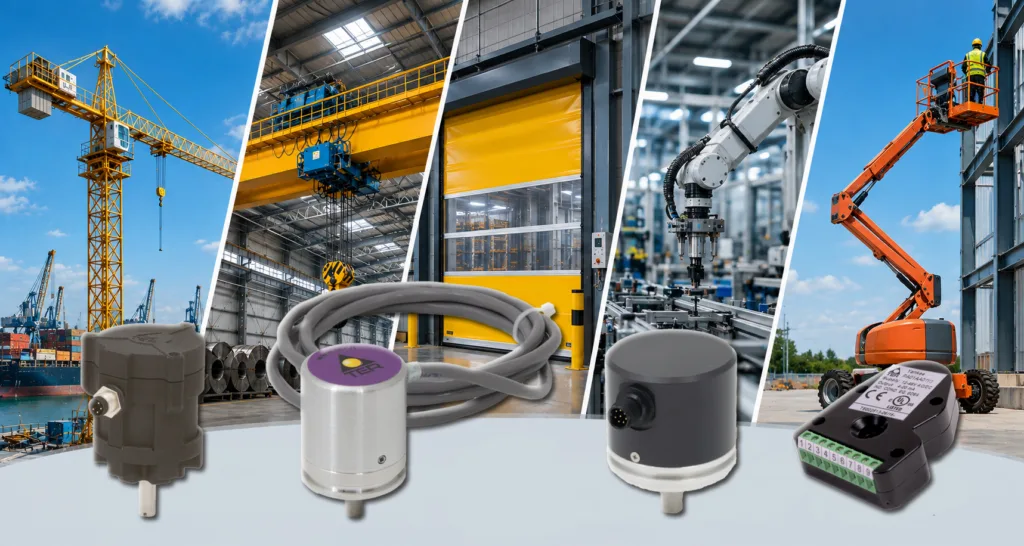
La risoluzione, espressa in impulsi per giro o in bit, determina la granularità del dato di posizione. Per il sollevamento standard bastano 1000-5000 impulsi per giro, mentre applicazioni a posizionamento millimetrico, come le gru portuali per la movimentazione di container, richiedono risoluzioni superiori o encoder multigiro. Gli encoder TER supportano protocolli evoluti come CANopen e interfaccia SSI, garantendo l’integrazione con i principali sistemi di controllo distribuito presenti negli impianti moderni. La scelta del protocollo corretto va allineata all’architettura di rete esistente, per evitare conversioni di segnale intermedie che introdurrebbero latenza o punti di guasto aggiuntivi.
Resistenza meccanica e ambientale negli ambienti gravosi
L’encoder è sottoposto a sollecitazioni meccaniche continue e vibrazioni ad alta frequenza. Le custodie TER, in alluminio pressofuso o tecnopolimeri rinforzati, garantiscono gradi di protezione fino a IP66 e IP67. Nel settore navale o portuale, dove la nebbia salina è un rischio corrosivo costante, si impiegano trattamenti superficiali e componenti in acciaio inossidabile. L’integrazione dell’encoder nei finecorsa a giri TER offre un ulteriore livello di ridondanza tra feedback continuo e arresto elettromeccanico.
Certificazioni e standard di riferimento
La conformità agli standard di compatibilità elettromagnetica definiti dalle normative EN 60204-1, EN 60326-2-3, EN 60326-3-1 sono imprescindibili per evitare interferenze da inverter o componenti di potenza. La produzione TER segue il sistema di gestione della qualità UNI EN ISO 9001:2015 e le direttive RoHS e REACH, requisiti sempre più richiesti dagli uffici acquisti nella selezione dei fornitori di componentistica elettronica per il sollevamento.
Domande frequenti sugli encoder industriali
Qual è la differenza tra encoder incrementale ed encoder assoluto?
L’encoder incrementale fornisce un dato relativo e richiede homing a ogni riavvio, mentre l’encoder assoluto mantiene la posizione esatta anche senza alimentazione.
Quale risoluzione serve per il sollevamento pesante?
Per il sollevamento standard bastano 1000-5000 impulsi per giro; le applicazioni a posizionamento millimetrico, come le gru portuali, richiedono risoluzioni superiori o encoder multigiro.
Quali protocolli di comunicazione supportano gli encoder TER?
Gli encoder TER supportano CANopen e interfaccia SSI, compatibili con i principali sistemi di controllo distribuito.
Come si installa correttamente un encoder su un motore industriale?
L’installazione richiede un corretto allineamento meccanico dell’albero rispetto all’asse di rotazione, la verifica della tenuta dei connettori secondo il grado IP dichiarato e un test funzionale completo prima della messa in servizio.
Sezione tecnica per esperti
Procedura di verifica funzionale di un encoder dopo l’installazione:
Controllare l’allineamento meccanico dell’albero rispetto all’asse di rotazione. Verificare alimentazione e tenuta dei connettori secondo il grado IP dichiarato. Eseguire un ciclo completo confrontando la posizione letta dal PLC con quella fisica reale. Ripetere la procedura di homing, per i modelli incrementali, prima della messa in servizio.
Conclusioni
Scegliere l’encoder industriale corretto significa garantire precisione, sicurezza e continuità operativa nel tempo. Le soluzioni TER, sviluppate per gli ambienti più gravosi del sollevamento, offrono agli uffici tecnici un feedback di posizione affidabile in ogni condizione.